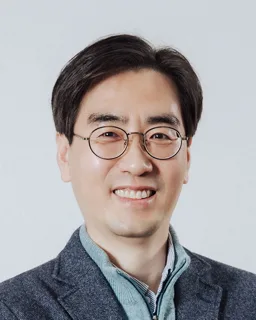
김아영 교수 사진

서울대학교AI대학원, 기계공학부최근 탑티어 논문 많음

로봇 인식 및 공간 지능 연구실

김아영 교수 (Ayoung Kim)

탑티어 논문
24편
전체 논문
47편

홈페이지에 올라온 모집 안내

“We are always looking for highly motivated students interested in robotic perception, SLAM, spatial AI, and embodied intelligence.”

원래 글 보기
랩실 소개

레이더·LiDAR·카메라·IMU를 융합해 위치를 추정하고 지도를 만드는 로봇 기술을 연구해요. 복잡하거나 접근성이 낮은 환경에서의 자율 주행과, 3D 장면 및 객체를 인식해 조작에 활용하는 기술도 다뤄요.

AI가 최신 논문을 바탕으로 쓴 소개예요

주로 내는 곳
IEEE RA-LT2ICRA탑티어IEEE T-RO탑티어

연구 내용

  • 센서 융합 오도메트리: 레이더·LiDAR·IMU·RGB-D 정보를 결합하고 연속시간 최적화, Gaussian Process, 중력 정보를 활용한 위치 추정
  • 접근성이 낮은 환경의 위치인식: 숲의 나무 간 기하 매칭, 이종 LiDAR 장소 인식, 레이더 기반 교차 모달 위치 추정
  • 지도 작성과 갱신: neural distance field의 능동 샘플링을 이용한 점진적 LiDAR 매핑, 평생 지도 작성, LiDAR 기반 3D 메시 재구성
  • 3D 장면·객체 인식과 조작: 3D Gaussian Splatting, 장면 그래프, sparse-view 인스턴스 분할과 언어 기반 파지, 투명 객체 조작
  • 센서·영상 조건 대응: event 기반 3D 선 재구성, cross-spectral stereo-inertial odometry, RGB-열화상 변환

연구 주제별 논문

  1. 멀티센서 오도메트리와 SLAM

  2. 레이더·LiDAR 기반 위치인식

  3. 3D 장면 인식과 객체 조작

연구실 홈페이지에서 소개 읽기
핵심 연구 주제

로보틱스 ㅣ응용연구분야: [로보틱스][미래 모빌리티][스마트 제조] · 로보틱스 ㅣ · 응용연구분야: [로보틱스][미래 모빌리티][스마트 제조] · 로보틱스 · 인식기반 지능적 환경 인식 · 접근성이 낮은 환경에서 로봇 자율 주행 기술 · 센서 융합 기술 · 인식 기반 능동 주행 결정 기술

연도별 논문
지원 가능 학과

이 교수가 소속되어 있거나 겸직하는 학과·대학원이에요. 대학원 과정이 있는 곳이면 대개 그 학과로 지원해 이 교수에게 지도를 받을 수 있어요.

모집 학과와 전형은 학기마다 달라져요. 지원하기 전에 학과별 입학 안내를 확인해 주세요.

2026. 11. 11. 기준으로 학과·연구실 홈페이지에서 모은 정보예요. 잘못된 정보가 있거나 내리고 싶으시면 [email protected]로 알려 주세요.

비슷한 랩실 더 보기