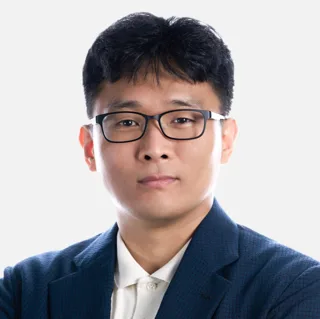
김현진 교수 사진

서울대학교AI대학원, 항공우주공학과최근 탑티어 논문 많음

자율로봇연구실

김현진 교수 (H. Jin Kim)

탑티어 논문
28편
전체 논문
64편
구성원
1명
랩실 소개

공중 로봇의 자율비행과 물리적 조작에서 강인 제어와 전신 궤적 계획을 다뤄요. 자율주행·시각 내비게이션에서는 안전 제약을 반영한 경로 계획과 영상 기반 위치추정, 강화학습을 통한 행동·기술 학습을 연구해요.

AI가 최신 논문을 바탕으로 쓴 소개예요

주로 내는 곳
IEEE RA-LT2ICRA탑티어IEEE Access

연구 내용

  • 공중로봇 제어: 서보·로터 동역학을 포함한 geometric backstepping, 갑작스러운 외란에 대응하는 강인 제어
  • 공중 조작: SE(3) 임의 자세 조작, whole-body planning과 불확실한 환경에서의 안전 제어
  • 자율주행·안전 계획: clearance 제약 최적 제어, 혼잡 환경의 projection 기반 multimodal replanning, reachable-set 궤적 샘플링
  • 영상 항법·위치추정: sparse key-Gaussian matching, LiDAR 사전 지도 기반 평면 스테레오 위치추정, Gaussian splatting 기반 시각 내비게이션
  • 행동·기술 학습: temporal action representation, periodic skill discovery, multi-task 행동 공유와 skill transfer
  • 구성: 박사과정 중심

연구 주제별 논문

  1. 안전 제어와 자율주행 계획

  2. 영상 항법과 시각 위치추정

  3. 자율비행과 공중 조작

  4. 행동 표현과 기술 학습

연구실 홈페이지에서 소개 읽기
핵심 연구 주제

로봇공학 · 자율비행 · 영상항법 · Robotics: Planning · Control and Navigation · Applications of Artificial intelligence · Guidance · navigation and control/Robotics and automation

연도별 논문
지원 가능 학과

이 교수가 소속되어 있거나 겸직하는 학과·대학원이에요. 대학원 과정이 있는 곳이면 대개 그 학과로 지원해 이 교수에게 지도를 받을 수 있어요.

모집 학과와 전형은 학기마다 달라져요. 지원하기 전에 학과별 입학 안내를 확인해 주세요.

2026. 11. 11. 기준으로 학과·연구실 홈페이지에서 모은 정보예요. 잘못된 정보가 있거나 내리고 싶으시면 [email protected]로 알려 주세요.

비슷한 랩실 더 보기