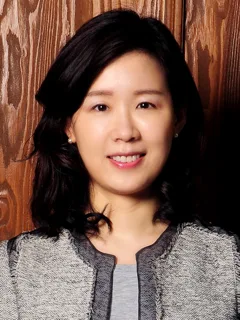
박형준 교수 사진

서울대학교항공우주공학과신생 랩

우주 모빌리티 및 로보틱스 연구실

박형준 조교수 (Hyeong Jun Park)

랩실 소개

우주선의 자세 제어와 근접 운용, 우주 로봇의 경로 계획과 조작을 연구해요. 재사용 발사체의 하강 유도·제어와 우주 환경 모사, 달 탐사 로봇의 착륙 제어도 다뤄요.

AI가 연구실 홈페이지를 바탕으로 쓴 소개예요

주로 내는 곳
33rd AAS/AIAA Space Flight Mechanics Meeting23rd IFAC World Congress77th International Astronautical Congress

연구 내용

  • 우주선 제어: 시변 관성을 고려한 Koopman 확률 모델 예측 제어, 자세 제어
  • 우주 로봇 경로 계획: cross-entropy method·RNN 기반 근접 운용, physics-informed 생성 계획, 관성 변화 대응 조작기 궤적 계획
  • 재사용 발사체: 동역학과 운용 제약을 반영한 강인 다단계 하강 유도, grid fin을 이용한 항력 변조
  • 우주 제어 실증: 불확실한 하중 운송을 위한 Tube-based Robust MPC, MATLAB/Gazebo·지상 테스트베드·ISS Astrobee 검증
  • 우주 환경·달 탐사: 3-DOF 미세중력 모사 장치, 점핑 사족 로봇의 공중 재정렬과 접촉 인지 착륙
  • 구성: 박사과정·석사과정, 학부연구생, 연구원

연구 주제별 논문

  1. 우주선·우주 로봇 제어

  2. 우주 로봇 경로 계획과 조작

연구실 홈페이지에서 소개 읽기
핵심 연구 주제

우주 비행역학 · 로보틱스 · 시스템

컨택 전 확인
지원 가능 학과

이 교수가 소속되어 있거나 겸직하는 학과·대학원이에요. 대학원 과정이 있는 곳이면 대개 그 학과로 지원해 이 교수에게 지도를 받을 수 있어요.

모집 학과와 전형은 학기마다 달라져요. 지원하기 전에 학과별 입학 안내를 확인해 주세요.

2026. 11. 11. 기준으로 학과·연구실 홈페이지에서 모은 정보예요. 잘못된 정보가 있거나 내리고 싶으시면 [email protected]로 알려 주세요.

비슷한 랩실 더 보기